EgoThumb, un pulgar robótico desarrollado por investigadores de la Universidad de California en San Diego, permite realizar determinadas tareas que normalmente requieren ambas manos utilizando solo una. El dispositivo incorpora una cámara y un sistema de inteligencia artificial capaz de controlar automáticamente sus movimientos. En las primeras pruebas de laboratorio ha alcanzado una tasa de éxito de hasta el 92,5 %.
El avance, presentado en noviembre de 2026, abre nuevas posibilidades para la robótica portátil, una tecnología que busca ampliar las capacidades humanas mediante dispositivos que se incorporan al cuerpo. A diferencia de una prótesis convencional, EgoThumb no sustituye ningún dedo: añade uno nuevo que trabaja junto a los naturales.
Cómo funciona EgoThumb, el pulgar robótico con inteligencia artificial
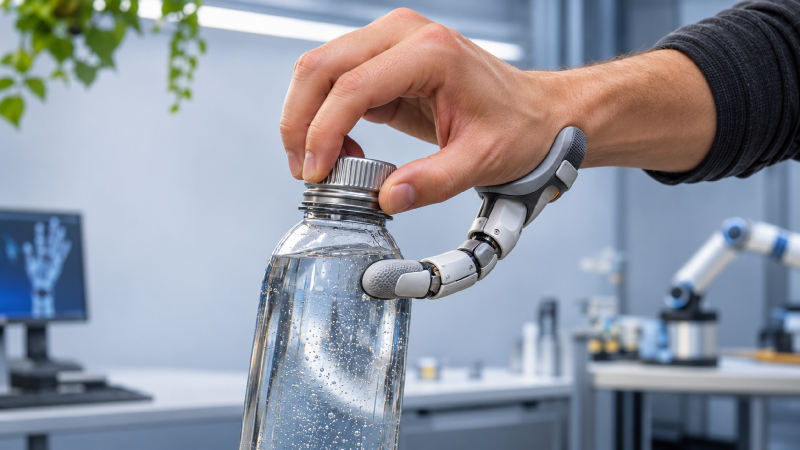
EgoThumb es un dedo mecánico adicional que se coloca junto a la mano, cerca de la muñeca, y actúa como un punto de apoyo para sujetar objetos mientras el usuario realiza otras operaciones.
Por ejemplo, al abrir una botella, el pulgar artificial puede mantenerla inmóvil mientras los dedos naturales desenroscan el tapón. También puede sujetar pequeños componentes durante tareas que requieren precisión.
Su funcionamiento combina tres elementos:
- Un dedo robótico articulado: dispone de tres articulaciones que permiten adaptar su posición a diferentes objetos.
- Una cámara de gran angular: observa los movimientos de la mano y los elementos situados a su alrededor.
- Inteligencia artificial: analiza las imágenes y determina cuándo debe agarrar o soltar un objeto.
Los motores responsables del movimiento se sitúan en el antebrazo y transmiten la fuerza mediante tendones mecánicos. Esta distribución evita concentrar todo el peso del mecanismo en la mano.
Una de sus principales ventajas es que no necesita que el usuario controle continuamente el dedo artificial. El sistema puede reconocer determinadas situaciones y actuar de manera autónoma.
Un sistema que aprende observando movimientos humanos
Para desarrollar esta capacidad, los investigadores utilizaron un método de aprendizaje basado en demostraciones.
Durante el entrenamiento, una persona manejaba el dedo robótico mediante un sistema de control accionado con el pie. Mientras tanto, la cámara registraba las imágenes y los movimientos necesarios para completar cada tarea.
Con esta información, la inteligencia artificial aprendió a relacionar las posiciones de los objetos con los movimientos apropiados del mecanismo.
Una vez completado el entrenamiento, el dispositivo pudo reproducir esas acciones sin necesidad de recibir instrucciones manuales en cada ocasión.
Las primeras pruebas alcanzan un 92,5 % de éxito
Los investigadores evaluaron EgoThumb mediante cuatro actividades: recoger un cubo, abrir una botella, remover una bebida y trasladar una pelota.
En los experimentos participaron tres personas. Una había intervenido previamente en el entrenamiento del sistema, mientras que las otras dos utilizaron el dispositivo sin haber participado en las demostraciones.
Los resultados fueron los siguientes:
| Participante | Tasa media de éxito |
| Usuario del entrenamiento | 90 % |
| Primer usuario nuevo | 92,5 % |
| Segundo usuario nuevo | 87,5 % |
Cada participante realizó diez intentos por tarea. Las cifras corresponden a pruebas en condiciones controladas, con los objetos colocados en posiciones similares a las utilizadas durante el entrenamiento.
El dispositivo obtuvo buenos resultados en operaciones sencillas de sujeción, aunque encontró mayores dificultades en movimientos que exigían una coordinación más compleja.
Estos resultados demuestran que el concepto funciona en determinadas circunstancias, pero todavía no permiten garantizar su eficacia en situaciones cotidianas.
Para qué podría utilizarse este dedo robótico
Aunque EgoThumb continúa en fase experimental, sus características podrían resultar útiles en actividades que requieren mantener objetos inmóviles mientras se manipulan otros elementos.
Una posible aplicación sería la reparación de dispositivos electrónicos, donde frecuentemente es necesario sujetar cables, placas o componentes mientras se utiliza una herramienta.
También podría investigarse su utilización en procesos de montaje industrial, trabajos de precisión y determinadas tareas domésticas.
A más largo plazo, este tipo de tecnología podría contribuir al desarrollo de dispositivos de asistencia para personas con dificultades de movilidad. Sin embargo, EgoThumb todavía no ha demostrado su eficacia como ayuda clínica y necesitaría evaluaciones específicas antes de utilizarse con ese propósito.
Qué falta para que EgoThumb pueda utilizarse fuera del laboratorio
El prototipo presenta varias limitaciones. Su sistema de reconocimiento depende de las imágenes captadas por la cámara, por lo que los movimientos rápidos y las posiciones desconocidas pueden reducir su precisión.
Además, la inteligencia artificial todavía necesita un ordenador externo para procesar la información y controlar los movimientos del dedo.
Los investigadores estudian posibles mejoras, como incorporar sensores táctiles que permitan detectar el contacto con los objetos y ajustar mejor la fuerza del agarre.
Por ahora, EgoThumb no está disponible comercialmente y no se ha anunciado una fecha de lanzamiento.
Su aportación va más allá de añadir un dedo mecánico a la mano. El verdadero avance consiste en conseguir que un dispositivo robótico pueda colaborar con los movimientos humanos sin exigir un control constante. Si futuras versiones superan las limitaciones actuales, esta tecnología podría transformar la manera de utilizar herramientas y realizar tareas de precisión.