Investigadores japoneses han desarrollado un sistema para alinear coches eléctricos durante la carga inalámbrica con una precisión de apenas 2,32 milímetros. La tecnología utiliza ondas de radio de banda ultraancha para localizar la bobina receptora del vehículo y facilitar su colocación sobre una plataforma de carga, reduciendo uno de los principales obstáculos de este sistema.
El avance ha sido desarrollado por la Universidad de Osaka, en colaboración con Tokai Rika y la Universidad de California en San Diego. Los resultados se difundieron en noviembre de 2026, aunque el estudio científico se publicó originalmente el 26 de agosto.
La innovación no consiste en transmitir electricidad mediante ondas de radio, sino en localizar con precisión los componentes que permiten cargar la batería sin conectar un cable.
Cómo funciona la carga inalámbrica de coches eléctricos
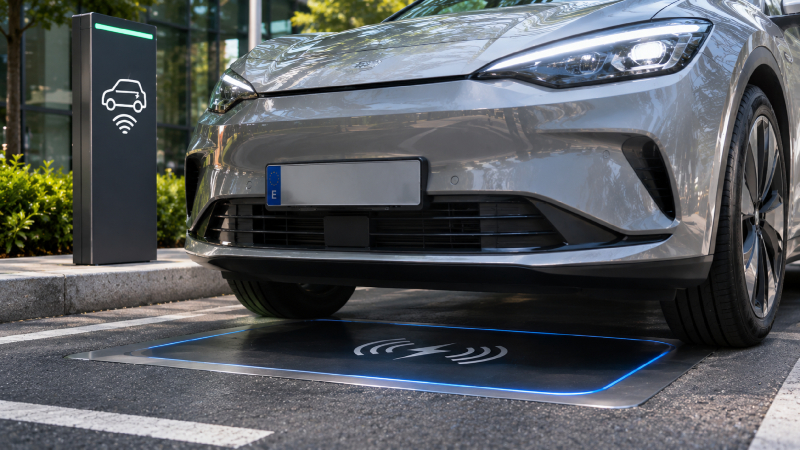
La carga inalámbrica utiliza un principio denominado inducción electromagnética, que permite transferir energía entre dos bobinas sin necesidad de establecer una conexión física.
Una de las bobinas se instala en una plataforma situada en el suelo, mientras que la otra se coloca en la parte inferior del vehículo.
Cuando ambas están correctamente alineadas, el sistema puede transmitir electricidad mediante un campo magnético.
El problema aparece cuando el automóvil no queda situado exactamente sobre la plataforma. Un desplazamiento lateral puede reducir la eficiencia de la transferencia energética y aumentar las pérdidas.
Para resolver esta dificultad, los investigadores han desarrollado un método de posicionamiento basado en señales de radio de banda ultraancha (UWB), una tecnología que también se utiliza en algunos sistemas de localización y llaves digitales de automóviles.
El prototipo incorpora cuatro dispositivos UWB alrededor de la bobina receptora. Estos intercambian señales con antenas situadas junto a la plataforma de carga.
El sistema combina dos métodos de medición:
- Tiempo de propagación: calcula la distancia aproximada a partir del tiempo que tardan las señales en desplazarse.
- Diferencias de fase: analiza pequeñas variaciones de las ondas recibidas para determinar con mayor exactitud la posición y orientación del vehículo.
Una calibración adicional permite corregir las distorsiones de las señales y mejorar considerablemente la precisión.
Consiguen localizar la bobina con un error de solo 2,32 milímetros
Los investigadores comprobaron el funcionamiento del sistema en laboratorio utilizando un modelo de vehículo a escala reducida.
Durante los experimentos, realizaron mediciones repetidas para determinar con qué precisión podía localizarse la bobina receptora.
Los resultados fueron los siguientes:
| Característica | Resultado |
| Error mediano de posicionamiento | 2,32 milímetros |
| Error mediano de orientación | 0,25 grados |
| Reducción del error mediante calibración | Aproximadamente un 80 % |
| Tecnología de localización | Banda ultraancha (UWB) |
| Dispositivos UWB junto a la bobina | 4 |
Uno de los hallazgos más relevantes fue que la calibración de las señales redujo aproximadamente un 80 % el error de posicionamiento respecto al sistema sin corregir.
Esto demuestra que es posible mejorar notablemente la precisión sin depender exclusivamente de cámaras o sensores magnéticos.
Sin embargo, existe una limitación fundamental: los 2,32 milímetros corresponden a mediciones realizadas con un modelo reducido y detenido en laboratorio.
Todavía no se ha demostrado que un automóvil real pueda estacionarse con ese margen de error ni se ha cuantificado cuánto mejoraría la eficiencia de la recarga utilizando esta tecnología.
Por qué puede mejorar los sistemas actuales de carga inalámbrica
Los métodos de posicionamiento existentes presentan diferentes dificultades.
Las cámaras pueden verse afectadas por la oscuridad, la lluvia o la suciedad, mientras que determinados sistemas magnéticos necesitan que el vehículo ya se encuentre relativamente cerca de la plataforma para ofrecer mediciones precisas.
La tecnología UWB permite localizar la bobina mediante señales de radio, sin depender de referencias visuales.
Esto podría facilitar el desarrollo de aparcamientos donde el conductor recibiera indicaciones precisas para colocar el automóvil sobre el cargador.
Otra aplicación sería la recarga automática de vehículos autónomos y robotaxis. Estos coches podrían utilizar la información de posicionamiento para realizar maniobras de alineación sin intervención humana.
También podría resultar interesante para flotas comerciales que necesitan recargar sus vehículos de manera frecuente.
No obstante, estas aplicaciones todavía son posibilidades de desarrollo. El prototipo no controla automáticamente el estacionamiento ni transmite electricidad: únicamente determina la posición y orientación de los componentes de carga.
Qué falta para que esta tecnología llegue al mercado
El siguiente desafío será reproducir los resultados con vehículos eléctricos de tamaño real y plataformas de carga operativas.
Los investigadores deberán comprobar cómo afectan las estructuras metálicas del automóvil, las interferencias electromagnéticas y las condiciones ambientales a las mediciones.
También será necesario integrar el sistema con los mecanismos de estacionamiento y evaluar si la mejora de precisión se traduce en una transferencia energética más eficiente.
Por ahora, no se ha anunciado una fecha de comercialización.
La investigación demuestra que facilitar la recarga de los coches eléctricos no depende únicamente de desarrollar baterías más avanzadas o cargadores más potentes. También exige resolver problemas aparentemente sencillos, como colocar correctamente un vehículo. Si la precisión obtenida en laboratorio puede trasladarse a condiciones reales, la carga inalámbrica podría convertirse en una alternativa más cómoda y práctica al cable convencional.